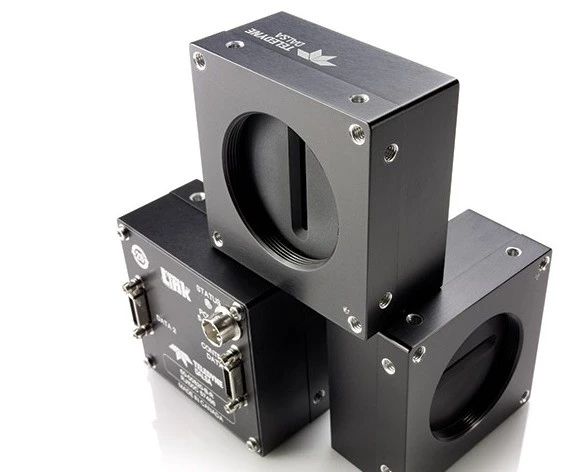
线扫相机的原理:线扫相机一般一次只拍摄一条线(线宽通常是1个像素),在机构运动的过程中,线扫相机不断地拍摄线,于是“聚线成面”,这就是线扫相机成像的原理。
线扫相机的原理决定了,它所拍摄的物体必须要运动。机构运动的话,就存在机构的速度是否和线扫相机采集的速度匹配的问题。
将对机构运动速度的要求进行拆分的话,其实就是如下两点:
① 运动速度必须与线扫相机的工作行频(即采集速度)相匹配。
② 机构的运动速度最好是匀速,或者十分接近匀速。
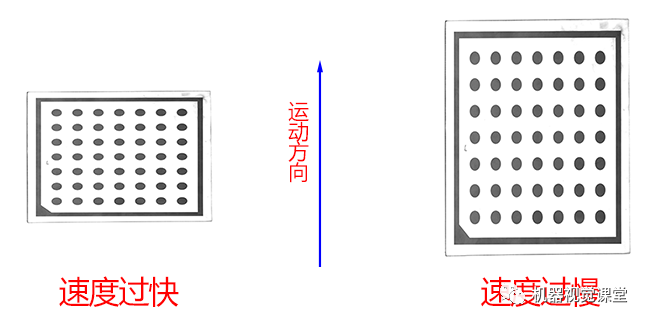
如果机构速度过快,最后的图像在运动方向上被压缩;如果机构速度过慢,最后的图像在运动方向上被拉伸。
判断机构速度是偏快还是偏慢,并不困难,困难的是定量分析,要有数据作为判断的标准。
方案步骤说明:
① 先使用标定板标定,得出与相机行频匹配的机构运行速度,并调节至此速度。
② 将标定板放置在运动的机构上,采集标定板的图像,需注意的是,标定板需要大致摆正。
③ 将采集到的标定板图像做初步处理,例如裁掉多余的部分以便于后续处理。(这一步不是必须的)
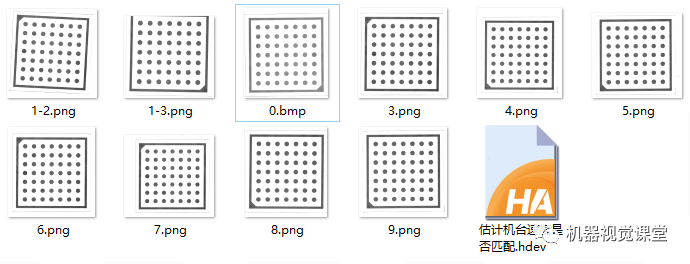
④ 通过算法得到标定板中所有圆的最小外接平行矩形的高,计算这张图中所有圆对应的“高”的标准差。
⑤ 为了减少误差,可以对多张标定板图像执行以上算法,观察得到的所有标准差数据。标准差越小,说明机构运动速度越稳定。
Halcon程序如下:
C#
*
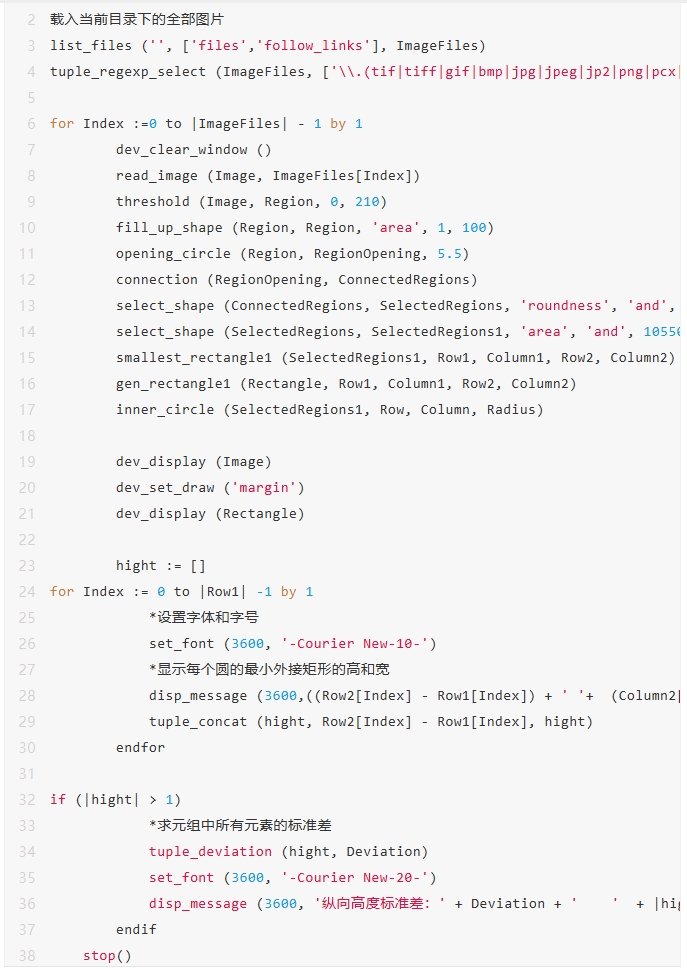
处理结果:
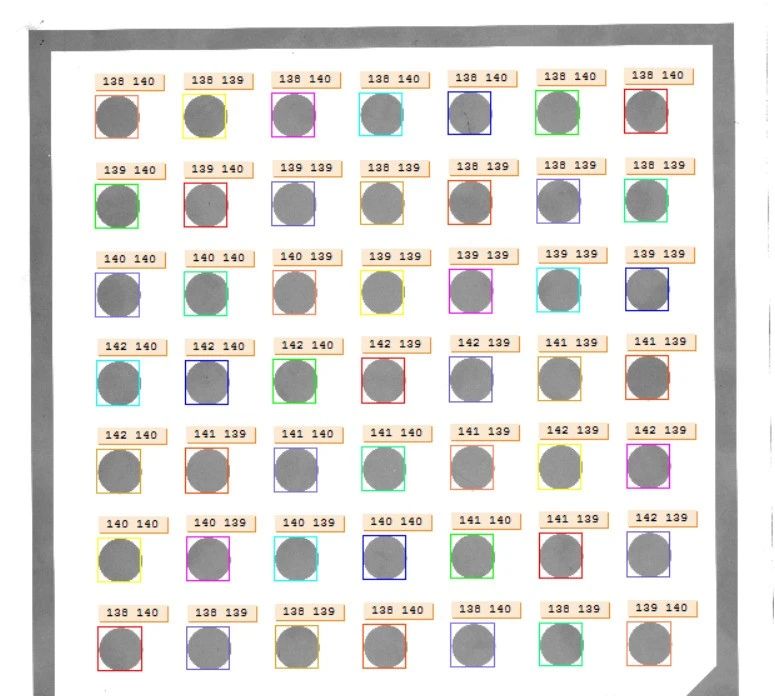
由于没有对比,因此标准差 = 1.54634暂不能知道机构的速度稳定性是高还是低,但是如果有两台类似的机构,要评判它们的速度稳定性的好坏, 那么这种方法可以轻松做出正确判断。
转自:机器视觉知识推荐官
注:文章版权归原作者所有,本文内容、图片、视频来自网络,仅供交流学习之用,如涉及版权等问题,请您告知,我们将及时处理。






 粤公网安备 44030402004702号