当无人叉车精准地叉送写有编码的纸箱,当蜘蛛手精准抓起相同颜色的零件——这一切的秘密,都归功于一种叫RGB-D 的相机。它不仅是相机,更是机器的“眼睛”和一部分“大脑”,今天我们就来拆解这项“黑科技”。
1.什么是RGBD 相机?
01.RGBD 相机中的RGB 指的是RGB 相机,即彩色相机,也就是广义上我们认知中的相机。
经它拍摄得到的照片可以显示物体的形状和颜色。
彩色相机被称为RGB相机,是因为它通过捕获红(Red)、绿(Green)、蓝(Blue)三种基本色光来合成全彩图像。这三种颜色是人眼视网膜锥细胞最敏感的色光波段,混合后能还原出人眼可见的绝大多数颜色。
02.RGBD 的D指的是深度相机(Depth Camera),不同原理的深度相机通过不同方法测得物体距离相机的深度,也即距离。
与RGB 相机拍摄得到的显示物体形状与颜色的2D 图像不同,深度相机拍摄生成的深度图中的每个点都包含着深度信息。
所以,RGB-D 相机指的就是同时集成了RGB 相机的深度相机的深度相机。
2.RGB-D 相机是怎么工作的?
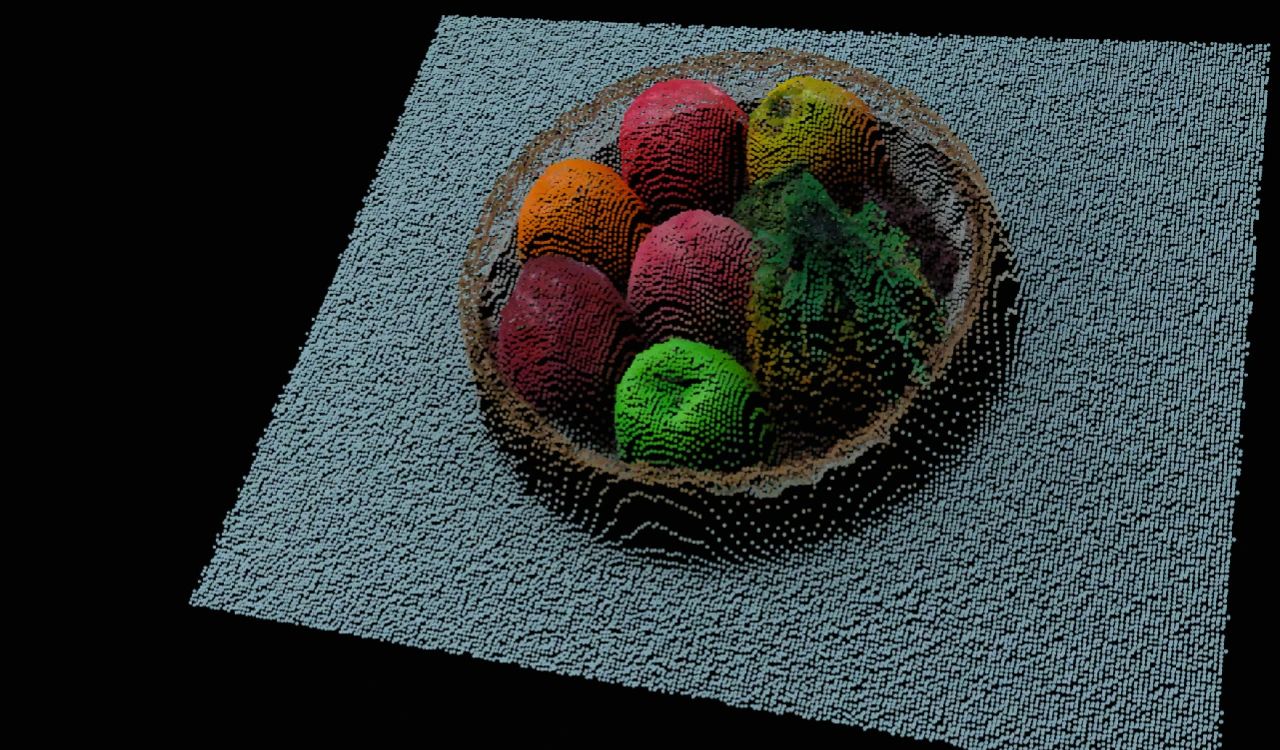
同时集成RGB和Depth相机的RGB-D 相机通过算法(一般是刚性对齐),将RGB相机拍摄的彩色照片与深度相机捕捉的深度点云图对齐后,得到既能显示物体颜色形状,又能得到深度距离的RGB-D 图像。
3.为什么我们需要 RGB-D 相机?
在3D 深度相机的点云或深度图中融合RGB 色彩数据,可同步获取色彩与深度信息,能够显著提升物体识别与检测的精准度。
这类相机在视觉引导机械手抓取、移动机器人、托盘与货物识别、远程病患监护等场景中表现卓越。
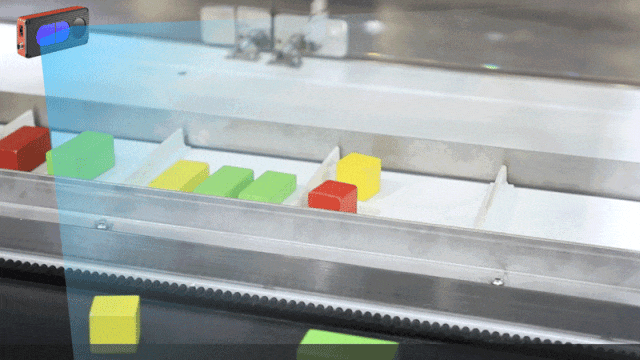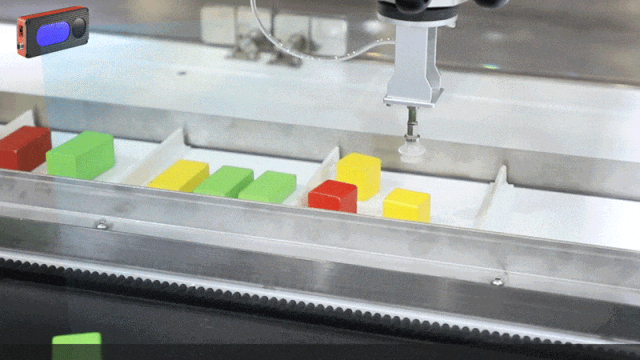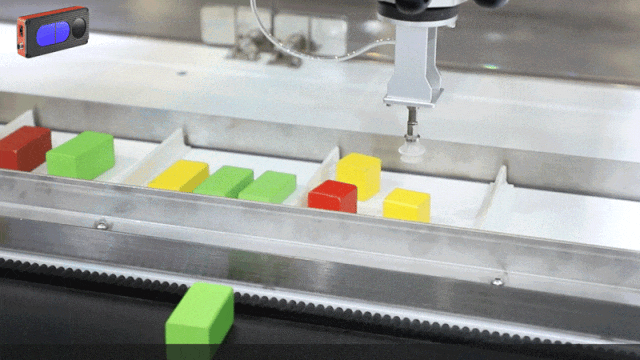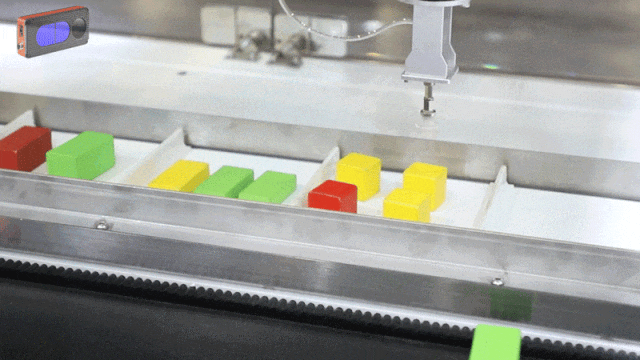
此外,RGBD相机还能有效节省算力。
让我们来看一个例子:
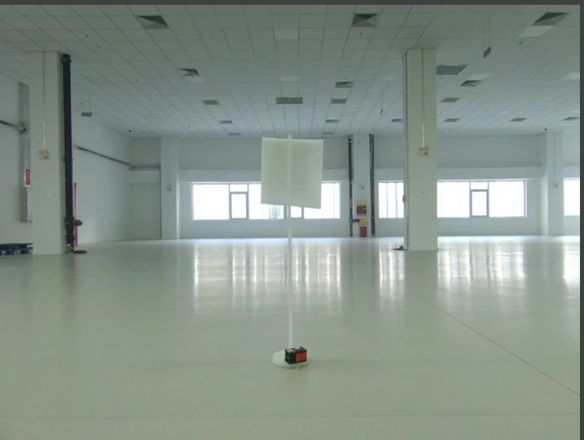
↑ 示例中的RGB 图像,中间的白色靶牌为目标物体。
但此时目标物体和背景的色彩高度近似,无论是标注还是识别都需要耗费较多的人力和算力。
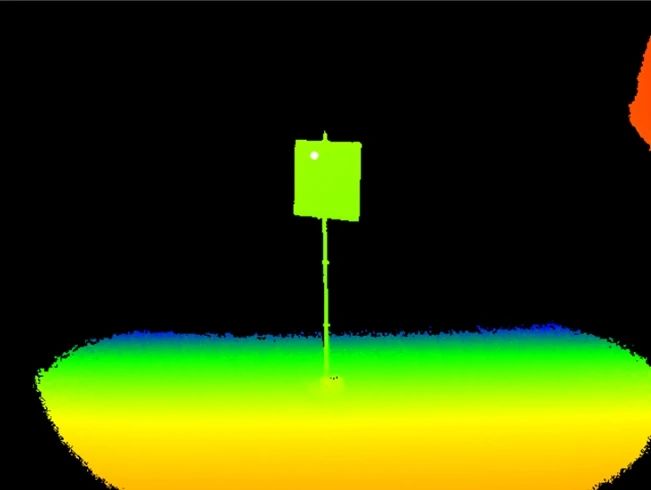
↑ 再通过深度图来看,能够识别工作距离内的目标物体的深度,背景太远则检测不到。
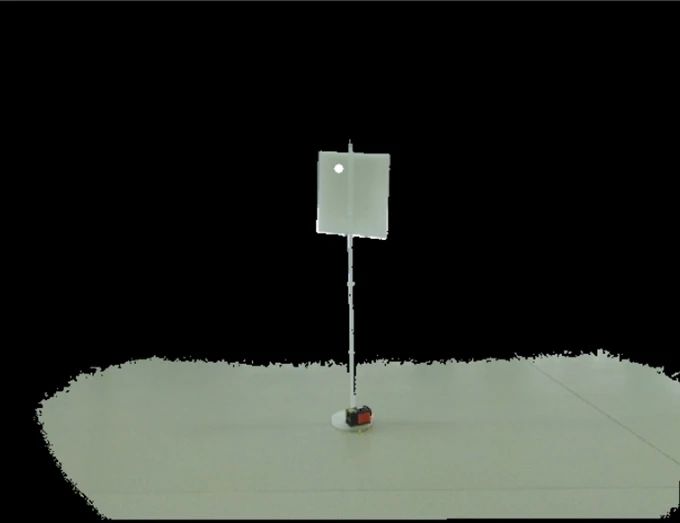
↑ 让我们通过RGB-D 图像精准捕捉需要识别的物体,切割无用背景,可大大降低处理器的算力消耗。
4.歌尔微RGB-D 相机
目前,歌尔微的标品3D ToF 相机两大系列,连续波iToF DS 系列和脉冲波iToF NXY 系列都是具备全局曝光的RGB-D 相机。
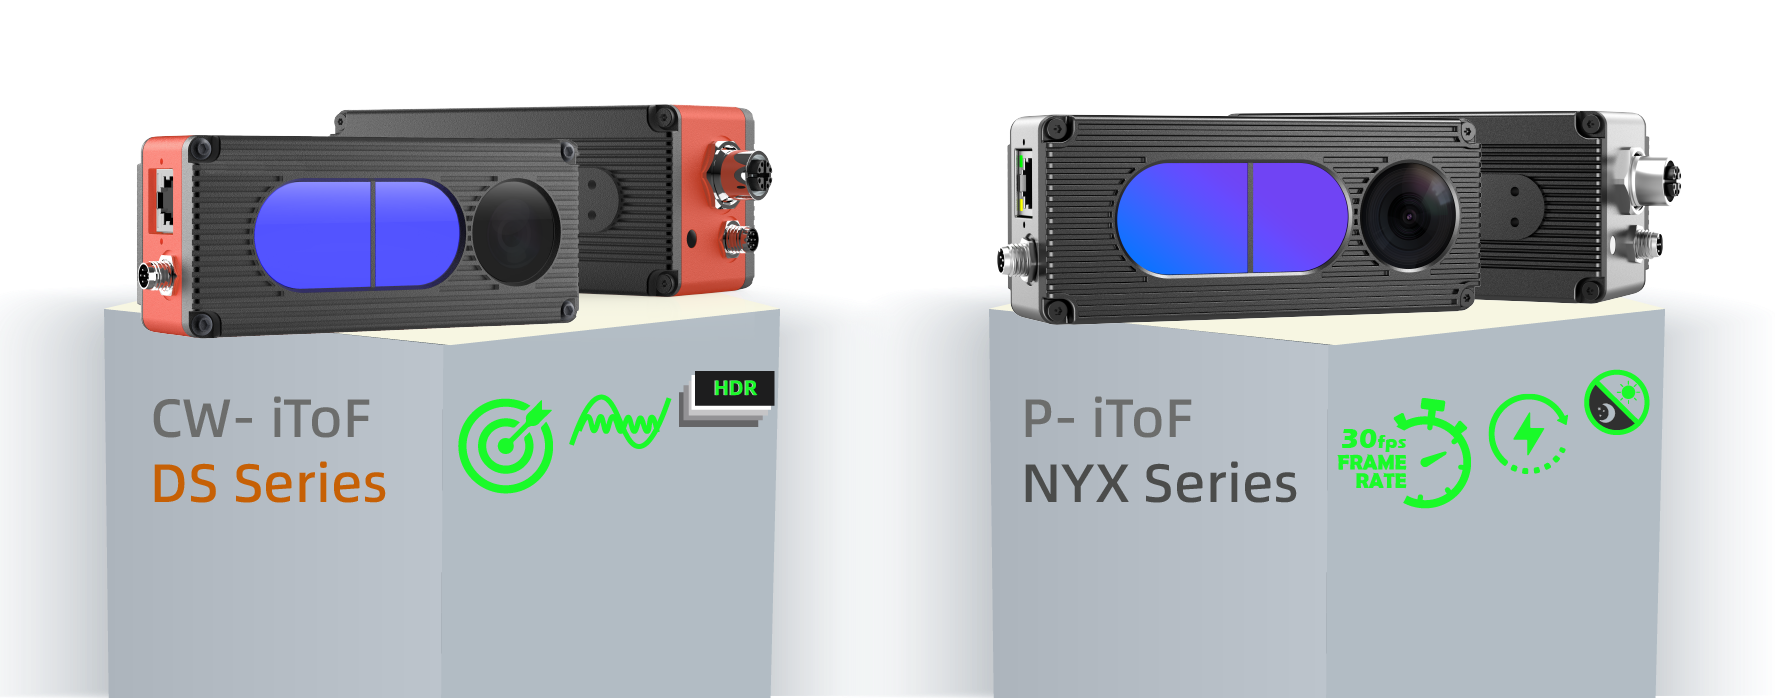
转自:VZENSE
注:文章版权归原作者所有,本文内容、图片、视频来自网络,仅供交流学习之用,如涉及版权等问题,请您告知,我们将及时处理。






 粤公网安备 44030402004702号