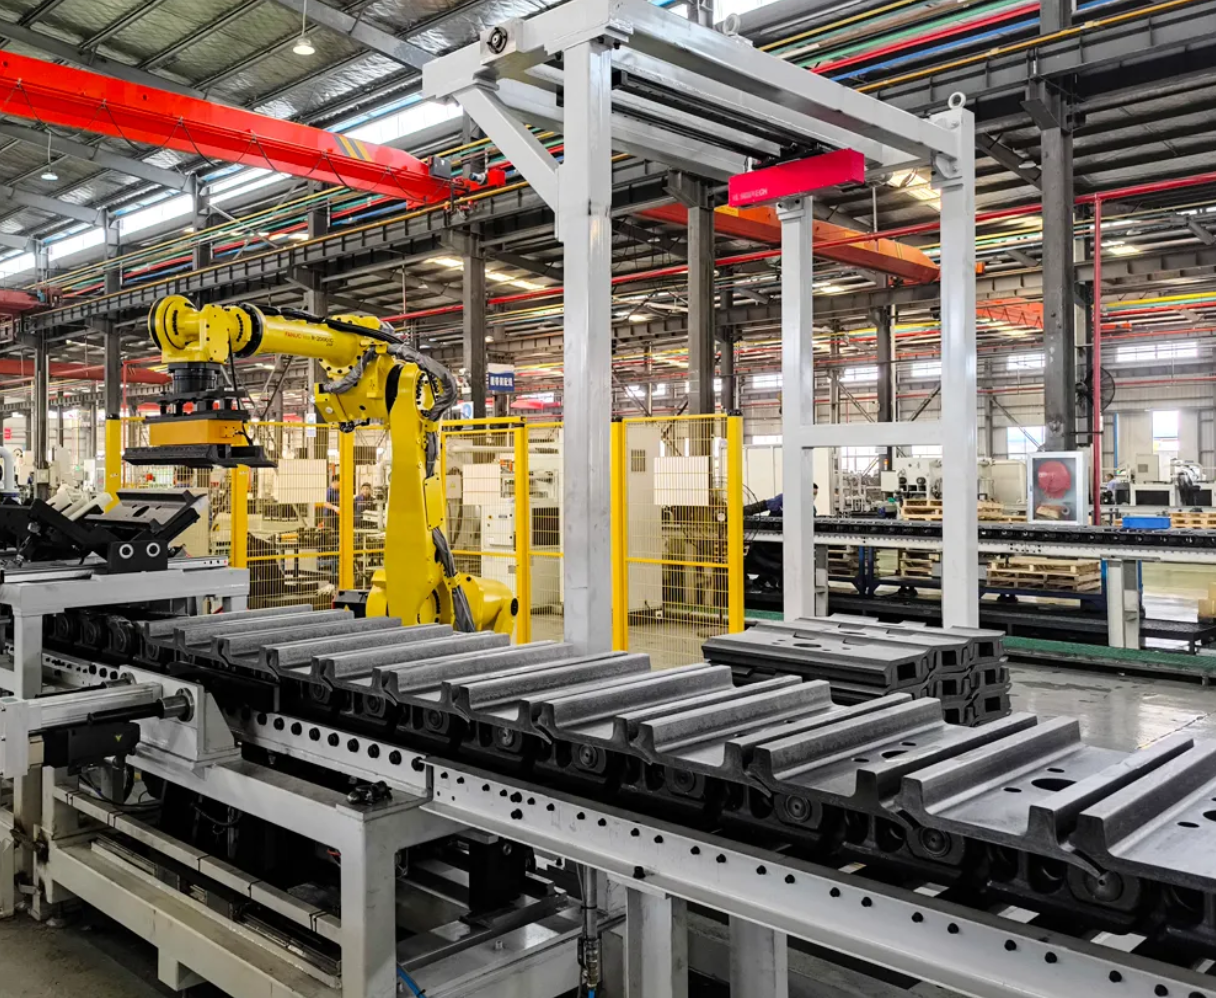
轮式设备在工程机械领域应用广泛,履带板作为底盘行走机构的核心零部件,单块重量可观,其搬运环节长期依赖重体力劳动。随着自动化技术的发展,采用机器人替代人工完成此类重复性拆垛上料已成为行业趋势,3D视觉系统与机器人的协同配合,为这一环节的自动化升级提供了有力的技术支撑。
应用痛点
- 履带板是造型扁平的板状工件,以相互紧密叠压的形式来料。
- 履带板基本都是黑色吸光表面,需要保障成像稳定性。
- 为提升上料效率,一般料垛垛型较大,需要大视野、大景深覆盖。
- 前方理料及平稳码放要求导致履带板存在正反交替排列的情况。
项目选型
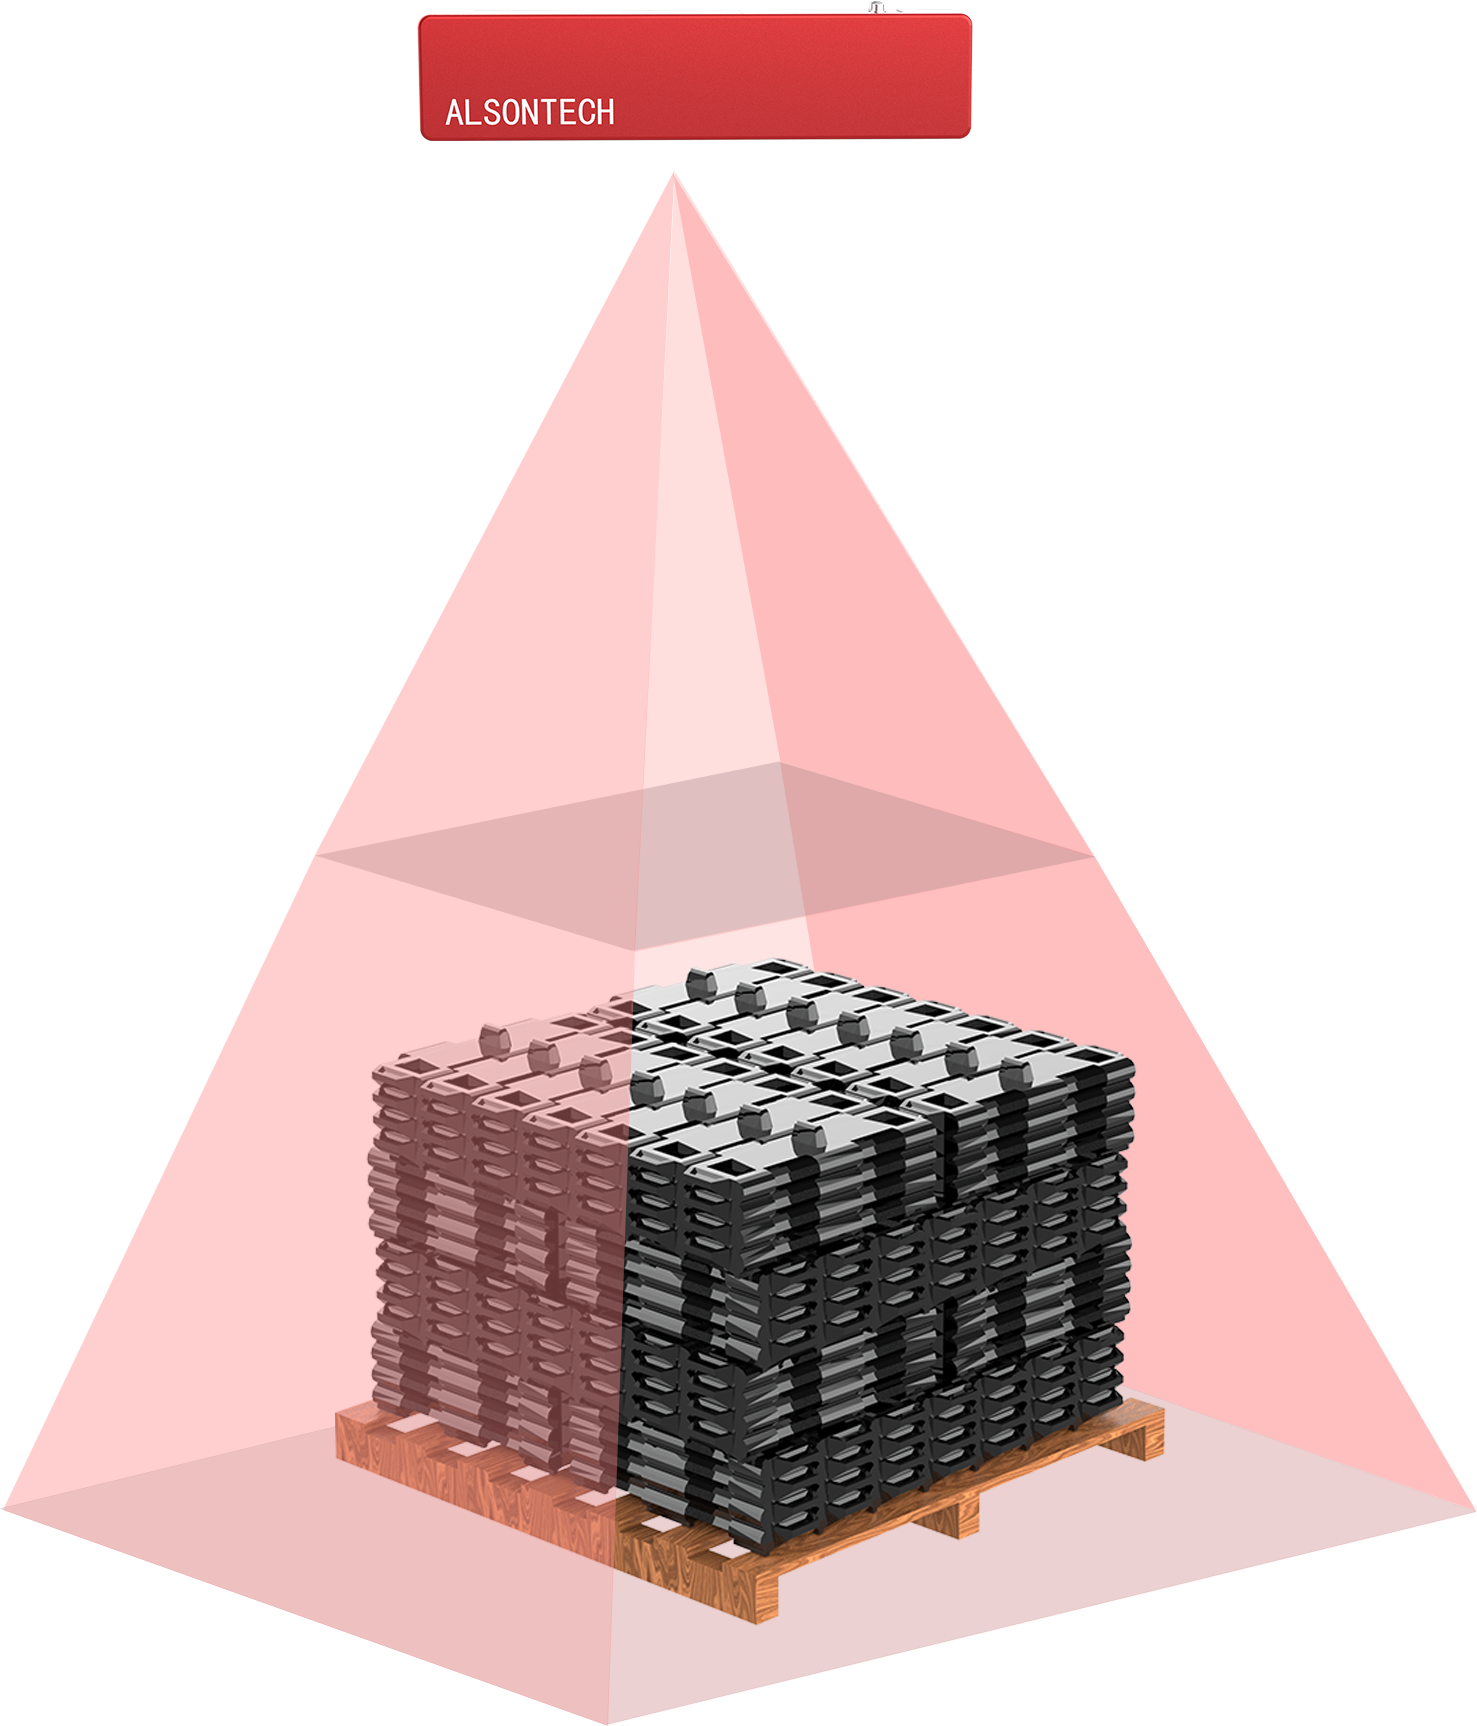
结合该类应用特性,选用埃尔森大视野3D相机AT-S1000-01A,有效工作距离达2.5~3米,在远端依然可保证相机自身成像精度<1mm,满足工作站整体毫米级的拆垛精度要求。
实施效果
多样化“解题思路”,根据料垛码放形式,采取三维点云处理、特征匹配、AI边缘分割、矩形三维拟合等多种方式,实现单块履带板的精确定位。
埃尔森A系列线激光成像方案,具备极佳的环境适应性及成像稳定性能,即便将拆垛工位部署在产线前端临门、临窗的光干扰区域,也能满足对黑色工件的高效拆垛需求。
结合后续工位生产工艺,3D视觉系统可进行工件朝向判断、空托盘识别等功能,根据生产计划轻松进行柔性换产,在不增加任何硬件成本的情况下,帮助用户提升拆垛工位的综合利用率。
转自:埃尔森智能科技
注:文章版权归原作者所有,本文内容、图片、视频来自网络,仅供交流学习之用,如涉及版权等问题,请您告知,我们将及时处理。






 粤公网安备 44030402004702号