360°成像----只用一个镜头来拍摄物体的全景图像
文/OPTO Engineering China
许多机器视觉的应用案例中,需要检测一个物体表面的完整视图。这是由于在许多检测案例中,需要检查的地方位于物体的两侧,而不是在物体上方。许多柱状物体,例如不同类型的瓶子、容器以及机器零件,需要侧面检查才能发现划痕和杂质。还有一些情况需要扫出产品侧面的条形码,或是检测字体图案是否印刷在正确的位置上。
在这种情况下,最常用的方法是使用更多的相机(通常是3~4个),来确保达到一个部件的几个侧景都在检测范围之内。当然这还不包括俯视图的检测。
这种解决方案除了增加系统的成本之外,往往还会导致检测系统的负荷过大,因为电子设备或软件必须处理同时来自不同相机的不同图像。
在许多其他情况中,机器视觉系统工程师更喜欢集成线阵相机,一行一行地扫描物体外部。这种方法也带来了许多技术和成本方面的问题。由于物体必须通过一些昂贵的机械装置依次放入,这将影响控制速度;此外,线阵相机探测器的宽度增加了光学系统的放大倍率,需要非常强大的照明,因此减少了景深。
由于以上这些原因,一些集成商开始寻找更好的光学解决方案,从而达到单个相机的观察检测,且不需要任何的部件旋转。
OPTO Engineering光学组合使得这些解决方案成为可能:环外侧镜头、内孔测量仪器、折反射(多反射镜)系统和其他类型的光学探针系统(见图1)。 
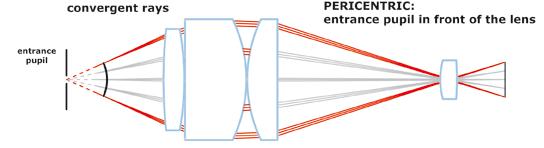
图1:环外侧镜头的光学工作原理。
OPTO Engineering环外侧镜头提供集成系统,类似于:这个镜头可以检测待测物体的顶面和四周,并成像在一幅完整的图片上;工程师可以用软件将图片分展开,获取测试物体的直视图,并使图像的分析更加容易(见图2)。
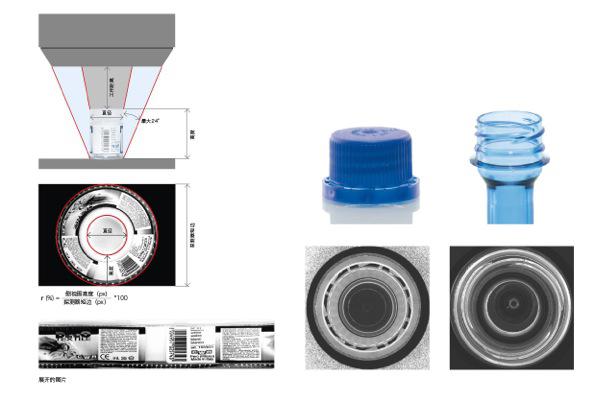
 图2:环外侧镜头拍摄影像样本的侧面。
OPTO Engineering外表面观察检测,得益于我们使用了多个反射镜系统的光学技术。一种好方法是:用一个远心镜头,通过产品内部反射镜的组件来观察物体,可以获得物体的四个面或更多个面的侧景(见图3)。调整产品反射镜片的位置,使产品有着奇特的光学成像路径,在最后检测物体的成像中,对焦度可以达到最佳。
OPTO Engineering远心镜头的几个成像面,可以保证完全一样的放大倍数和一样的视角,因此更兼容图像软件的处理程序;由于这些高端原因,这个镜头也适用于测量目的。
OPTO Engineering光学解决方案,提供了来自多视角光学仪器镜组件的环外侧镜头和远心镜头,多镜片式光学系统提供了对同一物体便利的多重角度(4、6、8)的观察,这使得这些光学器件适用于外部和内部(洞)的表面检查。各个方面的图片都在同一个相机拍摄中展示,所有测试样品信息可以存在于同一张图片里,像环外侧镜头一样(见图4)。多视角光学也能提供很好的图像分辨率,能够高速采集图像,促使它们可以在低F-数值操作。
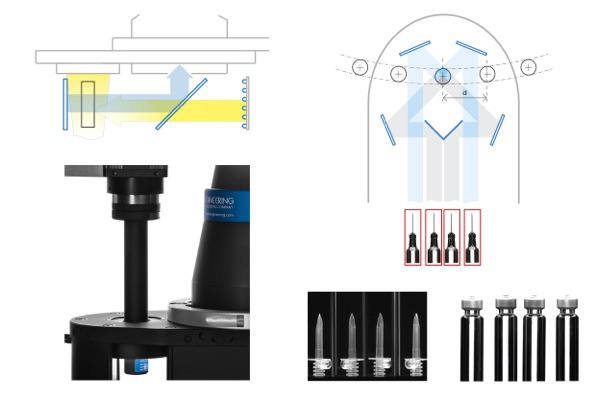
图3:远心镜头接口到反射镜组件可以提供样品的四个不同的侧视图。
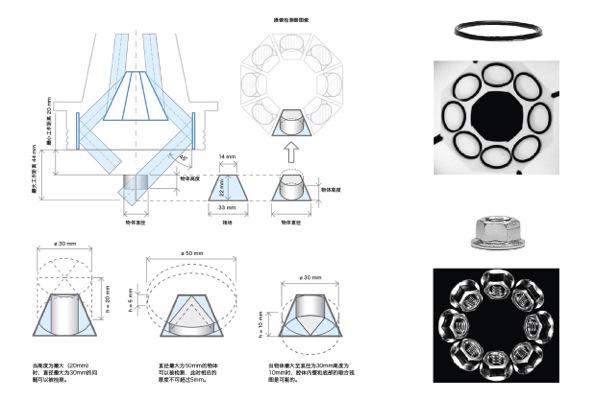
图4:多视角光学的工作原理和用这种镜头来实现一个案例图像。
OPTO Engineering内表面光学检测
OPTO Engineering多视角光学元件可以有效地检测物体内表面。这种镜头解决方案比其他方案更严谨。例如,在对孔内表面的光学检测中,可以在一张完整的图片上成像六个面(见图5)。
OPTO Engineering像环外侧镜头、多视角光学元件,他们的设计符合曲面取景,从而代替了平面取景:孔光学监测可以检测圆柱体的内壁,这样就可以有效检查孔和容器的内壁质量。不需要任何光学探针,镜头里的广角镜就可以清晰地呈现出孔的内壁。

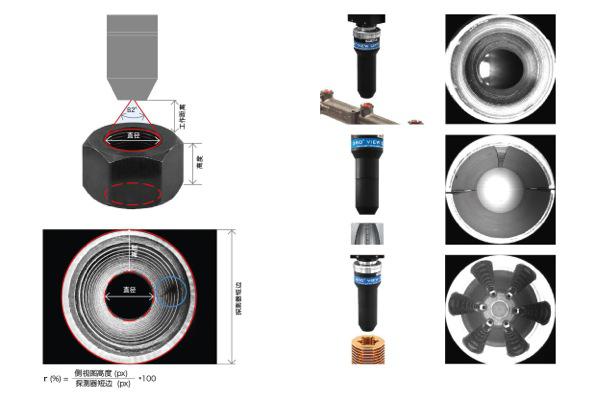
图5:内孔测量仪器的工作原理,图像展示了这些镜头是如何显示有孔物体的内腔的。
OPTO Engineering孔光学监测适用于大部分应用案例,在孔内壁垂直俯视检测方面有点限制(根据被检测物体的参数)。当观察内壁螺纹或者检测物体内腔时,多视角光学镜头还是很有必要应用的。在下述情况中,光学探针的介入是必要的。通常它是由光纤为基础组成的元件,例如纤维内窥镜、管道镜或其他设备(集成相干光纤束将图像从腔内传输到相机探测器)。
这种装置具有一定的局限性,因为最粗的纤维束所采集的像素远远不如一台低分辨率相机。出于这个原因,当要求高对比度的图像时,必须首选直接光耦合的相机:可以制造一个通过有球面镜或非球面镜的特殊微距镜头,来查看孔内壁的光学探针。(见图6)但这样的解决方案可能在特定厚度的检测范围内出现瑕疵:如果检测被限制在一定深度的孔内,则没必要用光学探针贯穿整个空腔。

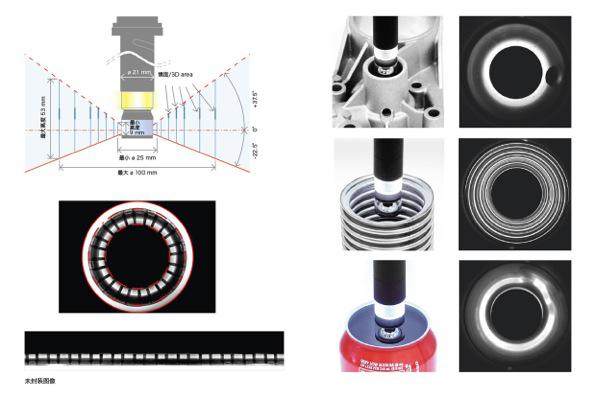
图6:内孔测量仪器的探索如何形成,影像的获得如何显现。
当出现在腔内的瑕疵很小,应当用高倍率光学元件检测这些瑕疵。由于一个相机只能检测非常微小的内表面,那么探针从外到里检测的同时,还要在每个位置进行OPTO Engineering360°全景拍摄。
OPTO Engineering的这种方法,除了需要一个精确的定位系统来移动探针,还要将图像匹配到特定的运算当中,所以扫描的路径中会生成一些周围不同的画面(见图7)
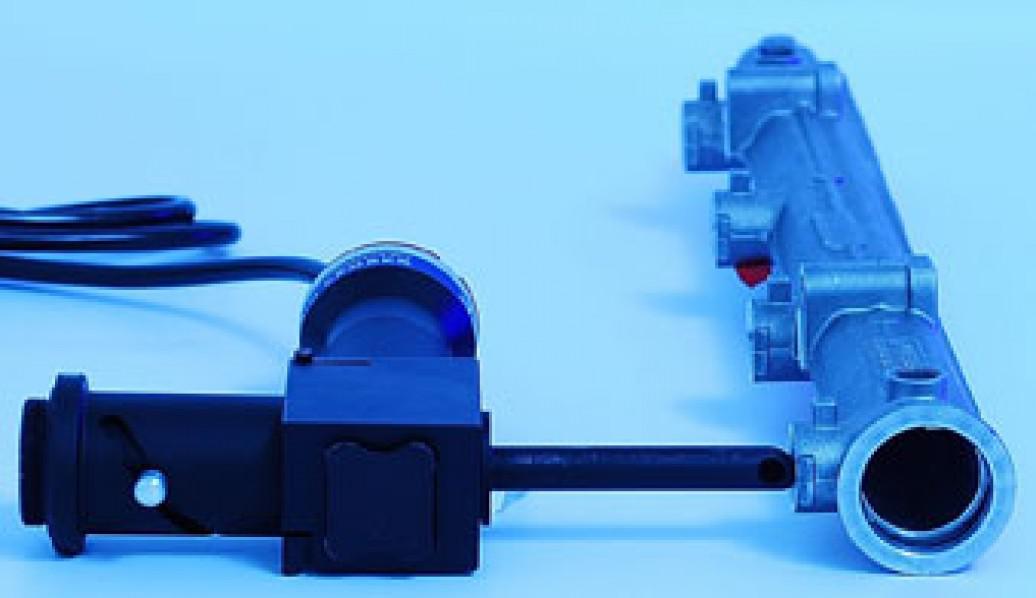
图7:想要看见金属零件的细微瑕疵,需要内置一个移动的带同轴照明的光学探针。






 粤公网安备 44030402004702号