作者:Linda Wilson
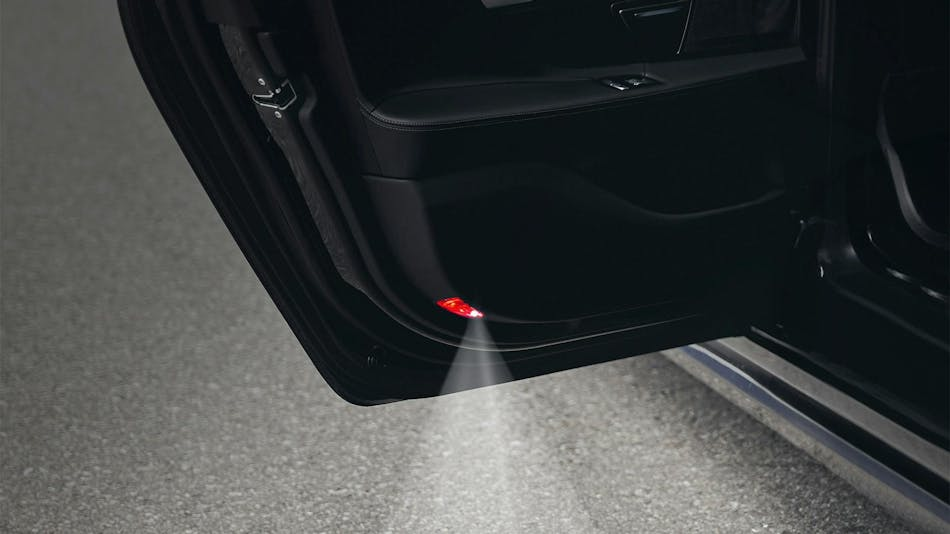
图 1:Robooptic Systems公司开发了一种用于组装和检测汽车迎宾灯的机器人流程。(图片来源:Opto Engineering)
一些汽车配备了迎宾灯,这种灯可以通过光线将品牌标志或其他图案投射到地面上。它们通常安装在车门上,当有人上下车时就会亮起。
Robooptic Systems公司是一家专注于光学和机器人技术的集成商,该公司参与了一个旨在实现迎宾灯组装和检测流程自动化的项目。
作为奥地利GAW 集团的一部分,Robooptic Systems公司为汽车行业的一家大型制造商开发并安装了这套自动化流程。该系统实现了投影灯模块完整组装流程中五个步骤里的三个步骤的自动化,其余步骤则由其他机器完成。
在制造商开发出一款新的迎宾灯产品后,该公司聘请Robooptic Systems公司来设计并实施一个自动化流程,以组装和检测这款新的迎宾灯。据Robooptic Systems公司称,与旧款迎宾灯相比,新款迎宾灯在组装过程中零件的对齐过程更为复杂,因此需要一台新的检测设备。
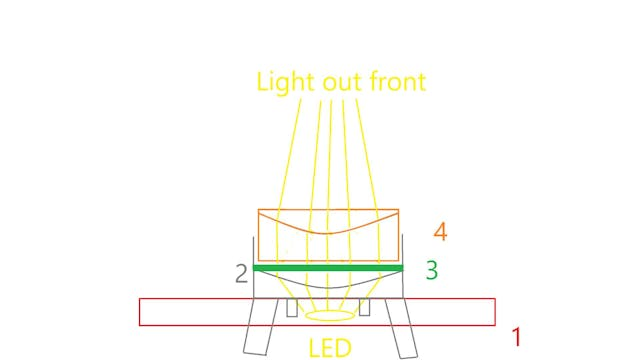
图 2:灯组件包括一个带有集成准直透镜的桶形塑料容器、一个带有待投射图案的反光片以及一个聚焦透镜。(图片来源:Robooptic Systems)
三个机器视觉流程
Robooptic Systems公司的机器包括以下步骤:
(1)从载物托盘中取出一个零件(带有集成准直透镜的桶形塑料容器),并在桶形组件内添加四个胶点。
(2)将带有待投射图案的反光片放入桶形组件内。Robooptic Systems公司将这个零件称为“幻灯片”。
(3)在桶形组件的边缘涂抹一圈胶水,然后在桶形组件的顶部安装一个聚焦透镜。
所有这三个流程都包含一些子步骤,例如正确定位机器人以及检测输出结果。
工程师们于 2023 年初开始这个项目,并在 2023 年 12 月将完成的机器交付给客户。
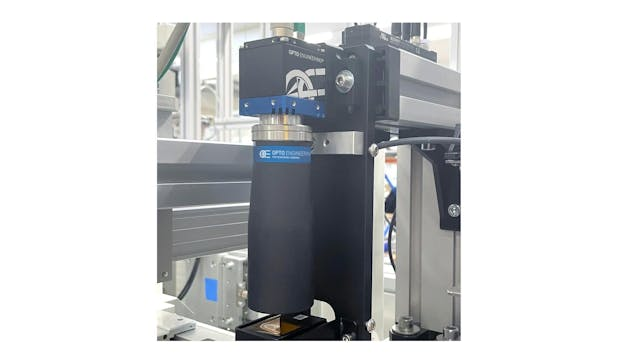
图 3:将带有投影图案的反光片居中放置的装置。(图片来源:Robooptic Systems)
该装置位于一个大型封闭空间内,配备了来自 ATS 自动化系统公司的 SuperTrak 输送系统,该系统将桶形组件从一个工作站移动到下一个工作站。
为了启动Robooptic Systems公司的流程,装有带准直透镜的桶形组件的托盘被装入机器中,然后在桶形组件的内部添加四个胶点。
对齐并安装带有图案的反光片
Robooptic Systems公司表示,接下来的一系列步骤不仅涉及机器人技术,还涉及机器视觉技术。
首先,一台 ABB的 Scara 910INV 机器人拿起一个带图案的反光片,并将其移动到靠近相机的装置,使相机系统能够拍摄图像,然后测量桶和反光片的位置。相机分别拍摄桶和反光片的图像,然后系统将这些图像合并到一起。
相机系统还会检测这两个零件,并确保胶水被正确地涂抹。
这个工作站的机器视觉系统,采用了一台ITA120 单色相机,其配备RT-TCL0450-FU 光学镜头,并集成了同轴白光LED。该系统还包括一个带漫射器的小条形灯,用于从背面照亮反光片。
根据测量结果,机器人将反光片放入桶中。与此同时,整个系统会开启紫外灯来固化胶水。
然后,组件会被移动到下一个工作站,在那里,两个线性轴与一个 CPX 运动控制器配合,在桶上涂抹一圈胶水。
使用远心镜头检测胶水涂抹情况
在涂抹完一圈胶水后,用机器视觉系统来检测胶水的涂抹情况。这是一个重要步骤,因为桶上的胶点或胶水溢出对机器来说是个重大问题。例如,胶水可能会沾到机器人的夹具上,从而引发各种问题。
这个工作站使用了Opto Engineering公司的一台 ITA81 彩色相机和一个TC12024 远心镜头。Opto Engineering公司产品经理Beatrice Danese表示:“这些镜头被设计为只接收与光轴平行的光线。由于远心镜头只接收平行光线,因此远心镜头的放大倍率在一定的工作距离范围内保持恒定,并且与物体的位置无关。因此,在不同的工作距离下,物体始终以相同的大小显示。”
为了照亮零件,在镜头下方安装了一个蓝色同轴光源(OE LT2QOG025-00-X-B-24V)。蓝光以荧光方式照亮胶水,这有助于检测过程,但它的光谱还不足以到达紫外波段而固化胶水。
在组件上安装聚焦透镜
在流程的下一步中,机器人会对齐并在桶形组件上安装一个聚焦透镜。有三个完全相同的工作站,每个工作站都配备一台 Physik Instrumente 公司生产的PI H811.I2 六足机器人,这个步骤耗时最长。
每个工作站还包括一台 ITA89 单色相机和一个 8mm的 EN8MPL0818 定距镜头,均来自Opto Engineering公司。光源为一个3W的 LED灯。
在这些工作站会进行几个步骤。首先,一个轴会拿起桶形组件,然后使用插脚将其固定在一个集成 LED 的电路板上。
随后,另一个轴拿起聚焦透镜并将其放入机器人的夹具中。然后,机器人将透镜与桶/电路板对齐,并安装透镜。
接着,使用紫外灯固化胶水,然后将零件放回载物托盘中。
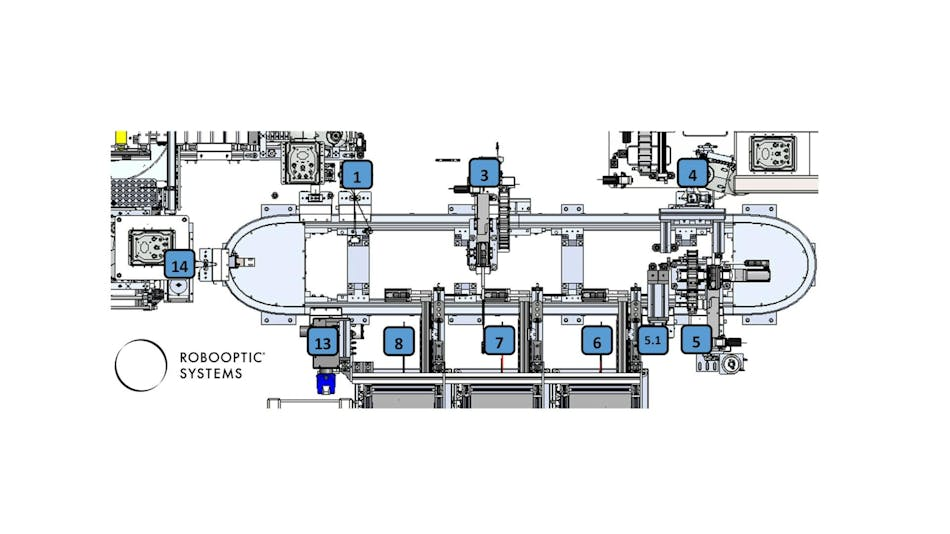
图 4:封闭空间内的每个工作站都有特定的任务:1.装载桶形组件;3. 在桶形组件内添加四个胶点以粘贴反光片;4. 通过 ABB 机器人和相机系统将反光片放入桶形组件内;5. 涂抹一圈胶水以便稍后将透镜固定在桶上;5.1. 使用相机检查胶水和反光片;6. 透镜对齐工作站1;7. 透镜对齐工作站 2;8. 透镜对齐工作站 3;13. 送入透镜;14. 最终质量检测。
机器视觉的最终检测
在最后一个工作站,会进行最终检测。一台 ABB Scara 910INV 机器人从载物托盘中取出一个组件,并将其移动到来自Falcon Illumination公司的 Fal.6-4-857724-00-375+ 紫外灯前。使用Baumer公司的一台1200 万像素相机拍摄图像,使视觉系统能够判断零件是否合格(OK)或不合格(NOK)。该系统主要检测的是零件是否有裂缝。
根据检测结果,机器人将零件放入正确的托盘中。
软件编程挑战
为了对流程中的机器视觉部分的每个步骤进行软件编程,工程师们使用了Opto Engineering公司的 FabImage Studio Professional 软件,这是一款用于机器视觉任务的基于流程的软件。
然而,由于该系统包含许多涉及机器视觉、运动和机器人技术的步骤,工程师们对一些功能进行了定制化编程。例如,对齐算法就非常复杂,在机器人将反光片放入桶形组件内的步骤中,工程师们很难将零件精确对齐。
在这个应用中,完美的对齐至关重要。如果零件没有正确对齐,投射到地面上的图像就会模糊。
更加复杂的是,这个项目中有大约 15 种不同的图案,每种图案都需要不同的对齐数据。Robooptic Systems公司表示,该团队花了几个月的时间来确定使每种类型的带图案反光片与桶形组件对齐的理想坐标。Robooptic Systems的工程师们创建了一种配方式的系统,从而能在软件中记录所有的对齐数据。
最终工程师们获得了成功。每个零件的整个处理时间不到 7s,并且在最终检测中,只有不到百分之几的零件被判定为不合格。






 粤公网安备 44030402004702号